У фізичному ШІ модель рідко є вузьким місцем — це дані. Політика робототехніки, яка бездоганно працює в демонстрації, а потім зупиняється на справжньому складі, майже завжди дає збій через дані, яких вона ніколи не бачила, а не через архітектуру. Це ставить перед кожною командою робототехніки питання бюджету: коли ви обираєте між синтетичними та реальними даними для робототехніки, які з них вам насправді слід придбати? Обидва мають реальні переваги, обидва мають реальну вартість, і правильна відповідь залежить від того, на якому етапі знаходиться ваш проект сьогодні.
Ключові винесення
- Синтетичні дані є дешевими, масштабованими та безпечними для створення граничних випадків у великих обсягах.
- Дані реального світу фіксують шум датчика та мінливість довгого хвоста, які пропускає симуляція.
- Розрив між симуляцією та реальними показниками є основною причиною невдалого розгортання моделей, що базуються лише на синтезі.
- Вартість збору реальних даних залежить від кількості годин збору; синтетичні дані масштабуються дешево після побудови.
- Синтетичні дані заповнюють прогалини; реальні дані є основою для навчання. Гібрид перемагає у 2026 році.
- Купуйте синтетичне якомога раніше, придбайте реальні дані перед налаштуванням та розгортанням.
Що таке синтетичні дані для робототехніки?

Синтетичні дані для робототехніки – це штучно згенеровані навчальні дані, отримані в процесі симуляції, а не отримані від фізичних роботів у реальному світі. Фізичний движок або модель світу візуалізує сцени, рух та показники датчиків, а також автоматично позначає кожен кадр ідеальними даними про реальні умови.
Оскільки симулятор знає точне положення, масу та рух кожного об'єкта, він створює бездоганні мітки зі швидкістю, з якою не може зрівнятися жоден ручний конвеєр. Синтетичні дані охоплюють чотири широкі типи: зір (сегментовані зображення, різноманітне освітлення), 3D та глибина (хмари точок, навігаційні карти), рух (траєкторії, кути суглобів, швидкість) та взаємодія (захоплення, контакт, зіткнення). Рандомізація доменів — навмисне варіювання кольорів, текстур та освітлення поза межами реалістичних діапазонів — спонукає моделі зосереджуватися на характеристиках, релевантних для завдання.
Рандомізація домену: метод, який змінює зовнішній вигляд симуляції за межі реальних можливостей, щоб моделі узагальнювалися до реальних умов, за яких вони ніколи не були явно показані.
[Читайте також: Стек наборів даних фізичного штучного інтелекту ]
Що таке реальні дані для робототехніки?
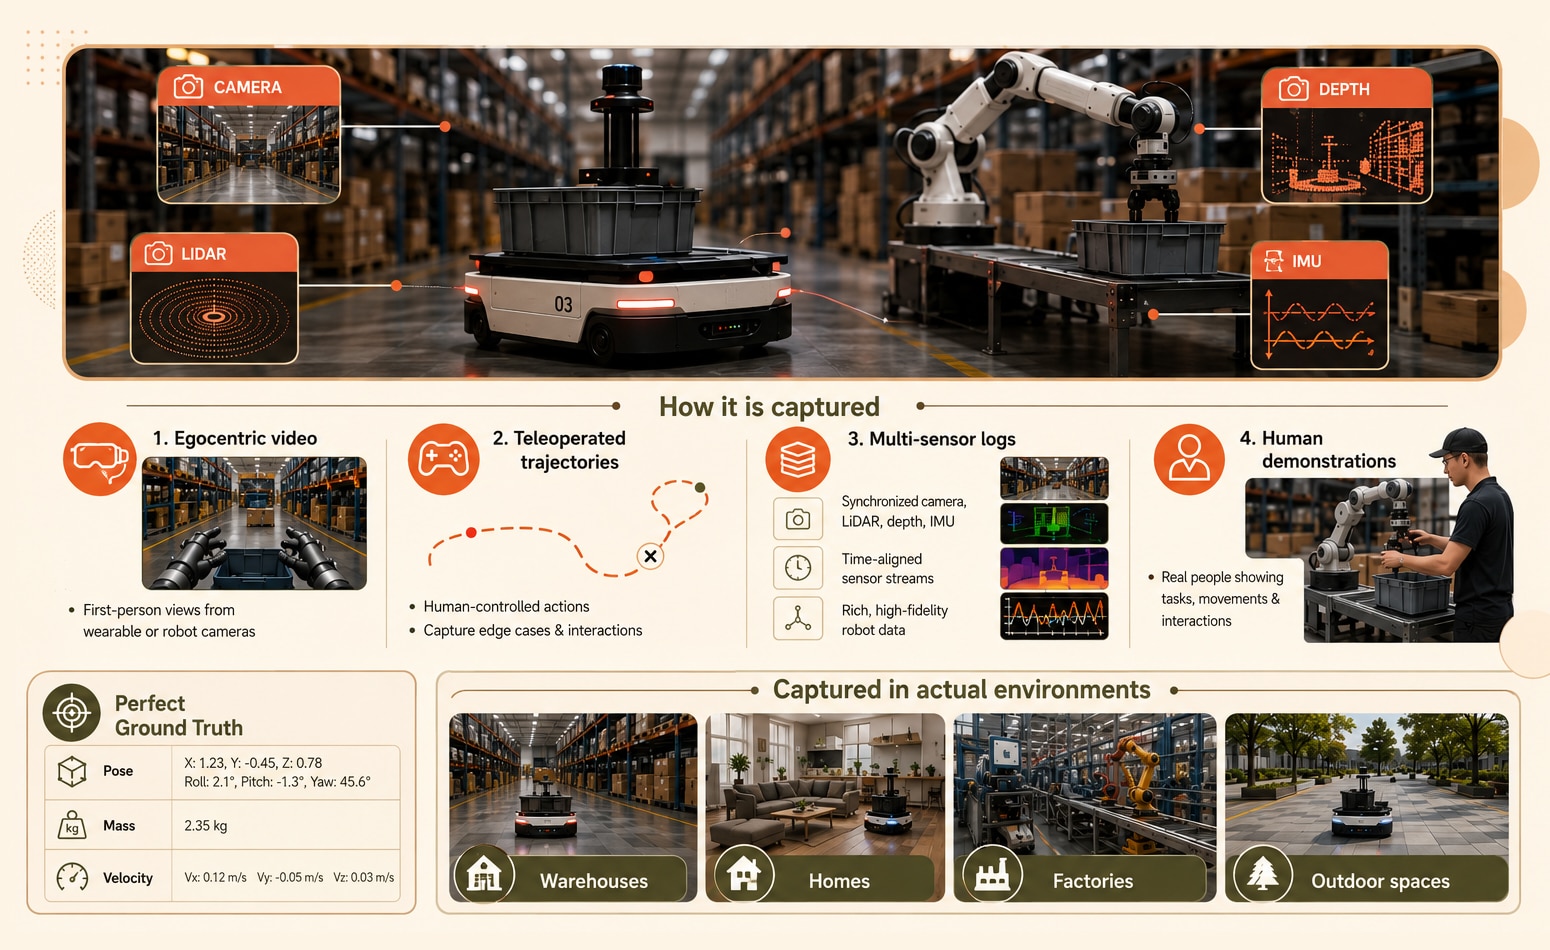
Дані реального світу для робототехніки – це навчальні дані, отримані з фізичних датчиків, телеоперацій або демонстрацій людей у реальних умовах. Вони містять справжній шум, зміни освітлення та непередбачувану мінливість, з якими стикається робот у момент, коли він залишає лабораторію.
Це дані, які ґрунтують модель у реальності. Вони включають егоцентричне (від першої особи) відео, траєкторії телекерованих маніпуляцій, багатосенсорні журнали, що поєднують потоки камери, LiDAR, глибини та IMU, а також записи демонстрацій від людей. Колекція даних Шайпа з реального світу охоплює егоцентричне відео, телеоперації та маніпуляційні захоплення в різних глобальних середовищах — саме ті сценарії з високою дисперсією, які симуляція намагається відтворити.
Егоцентричні дані: відео від першої особи та записи датчиків, зняті з камери, встановленої на голові, грудях або зап'ясті, що відображають те, що бачить робот під час виконання завдання.
Синтетичні дані проти реальних: як вони відрізняються?
Синтетичні та реальні дані вирішують протилежні проблеми. Синтетичні дані виграють за вартістю, масштабом та охопленням граничних випадків; реальні дані виграють за реалізмом, точністю датчиків та надійністю розгортання. У таблиці нижче наведено компроміси, які покупці зважають найбільше.
Яка різниця між симуляцією та реальністю — і чому це важливо?
Розрив між симуляцією та реальними умовами — це падіння продуктивності, яке відбувається, коли модель, навчена в симуляції, стикається з реальними умовами, які її навчання ніколи не відтворювало. Це єдина з головних причин, чому моделі робототехніки, що базуються лише на синтетиці, дають збої у виробництві.
Уявіть собі це як пілота, який літав лише на симуляторі. Він може впоратися з будь-яким сценарієм, але коли вперше трапляється справжня турбулентність — та, яку згладив симулятор — його навчання показує свої межі. Роботи поводяться так само: система, яка освоїла чистий віртуальний склад, може зависнути, коли справжній вилковий навантажувач з'являється з незмодельованого ракурсу, або коли сонячне світло заливає датчик таким чином, що рендерер ніколи не встигав його вловити.
Моделювання спираються на спрощені фізичні припущення, і вони рідко моделюють артефакти датчиків, граничні випадки матеріалів або справді змагальні умови. Реальні дані заповнюють цю прогалину, закріплюючи модель у довгому хвості мінливості, який міститься лише у фізичному захопленні.
[Читайте також: Що потрібно моделям VLA від навчальних даних ]
Як порівнюється вартість синтетичних даних з реальними?
Різниця у вартості між синтетичними та реальними даними є структурною, а не лише питанням цін. Синтетичні дані несуть високі початкові витрати на побудову конвеєра генерації, після чого гранична вартість кожного додаткового кадру зменшується лише за рахунок обчислень. Реальні дані працюють навпаки: вартість масштабується приблизно лінійно з кожною годиною фізичного захоплення та кожною позначеною послідовністю.
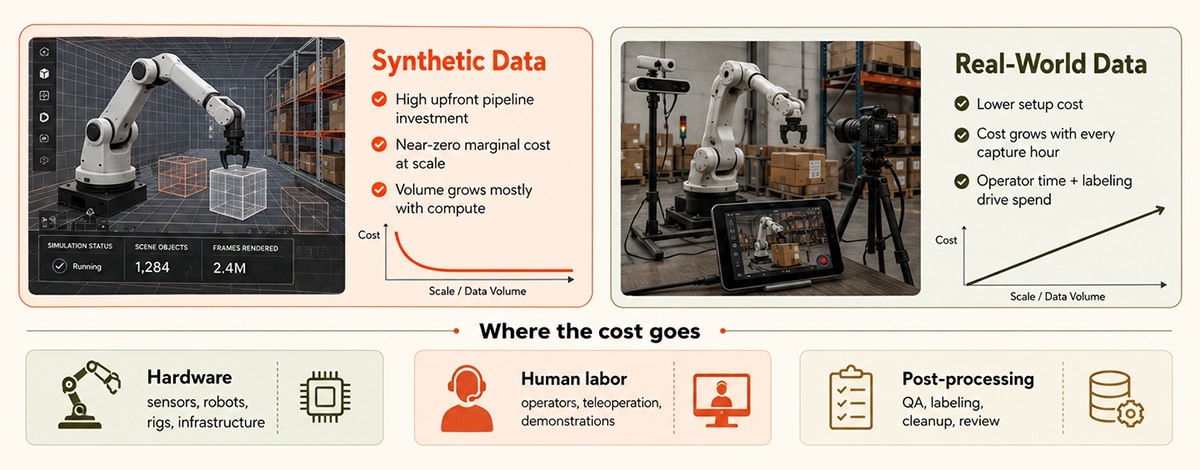
Вартість даних для навчання роботів поділяється на три категорії — обладнання, людська праця та постобробка — і баланс між ними залежить від вашого підходу:
- Синтетичний: високі початкові інвестиції в конвеєр, майже нульові граничні витрати на масштабування обсягу.
- Реальний світ: простіша установка, але вартість зростає з кожною годиною захоплення, часом оператора та маркування.
- Гібрид: синтетичний матеріал поглинає велике навантаження; реальні витрати концентруються там, де реалізм має найбільше значення.
Ця асиметрія є основою рішення про покупку. Синтетичні дані дозволяють вам дешево масштабуватися, як тільки існує конвеєр, тоді як реальні дані – це те, на чому зосереджується бюджет, коли ви наближаєтесь до розгортання. Однак нижча вартість – це не те саме, що нижчий ризик – і саме тут рішення стає нюансованим.
Який варіант варто придбати для вашого фізичного проекту зі штучним інтелектом?
Купуйте синтетичні дані, коли вам потрібні масштаб, безпека та швидкість на ранніх етапах розробки; купуйте реальні дані, коли вам потрібно скоротити розрив між симуляцією та реальними даними перед тонким налаштуванням та розгортанням. Розкол має визначати етап вашого проєкту, а не ідеологія.
Уявіть собі середню логістичну компанію, яка будує автономного мобільного робота для нового центру виконання замовлень. Спочатку у них немає апаратного забезпечення на місці, тому вони майже повністю покладаються на синтетичні дані — генеруючи тисячі віртуальних схем проходів, розливів та зіткнень з навантажувачами, що майже пройшли повз, щоб перед тренуванням безпечно сприймати та орієнтуватися в ситуації. Коли прибувають перші фізичні одиниці, картина змінюється: вони інвестують у зйомку реального об'єкта, щоб точно налаштувати його поведінку відповідно до особливостей, яких не передбачав жоден симулятор — відбиваючі підлоги, відблиски на вантажній рампі о 16:00, піддон, загорнутий у незвичайну плівку. Синтетика змусила їх рухатися; реальні дані зробили їх придатними для розгортання.
Практична структура прийняття рішень:
- Доапаратний або ранній етап досліджень та розробок → зосередження уваги на синтетичних компонентах для попереднього навчання та стрес-тестування.
- Рідкісні, небезпечні або конфіденційні сценарії → синтетичні для їх безпечної генерації у великих обсягах.
- Точне налаштування для конкретного середовища → реальні дані з цього середовища.
- Валідація та сертифікація безпеки → реальні дані, щоразу.
Чому гібридна стратегія роботизації даних перемагає у 2026 році
Гібридна стратегія роботизації з використанням синтетичних даних заповнює певні прогалини, водночас закріплюючи навчання на реальних даних, що ґрунтує модель на справжній мінливості. Саме до такого підходу сходяться виробничі команди, коли пілоти, що використовують лише синтетичні дані, досягають межі переходу від симуляції до реальності.
Міркування просте. Синтетичні дані забезпечують обсяг і граничні випадки; реальні дані забезпечують реалізм і довіру. Shaip прив'язує фізичні програми ШІ до реальних демонстраційних та егоцентричних даних, підтримуючи синтетичну генерацію для довгого хвоста — таким чином команди отримують масштаб, не жертвуючи основою, яка забезпечує безпеку робота на місці. Для команд, яким потрібні швидко готові набори даних, ліцензування готових даних може ще більше скоротити цей шлях.
Як ви оцінюєте партнера з роботизації даних?
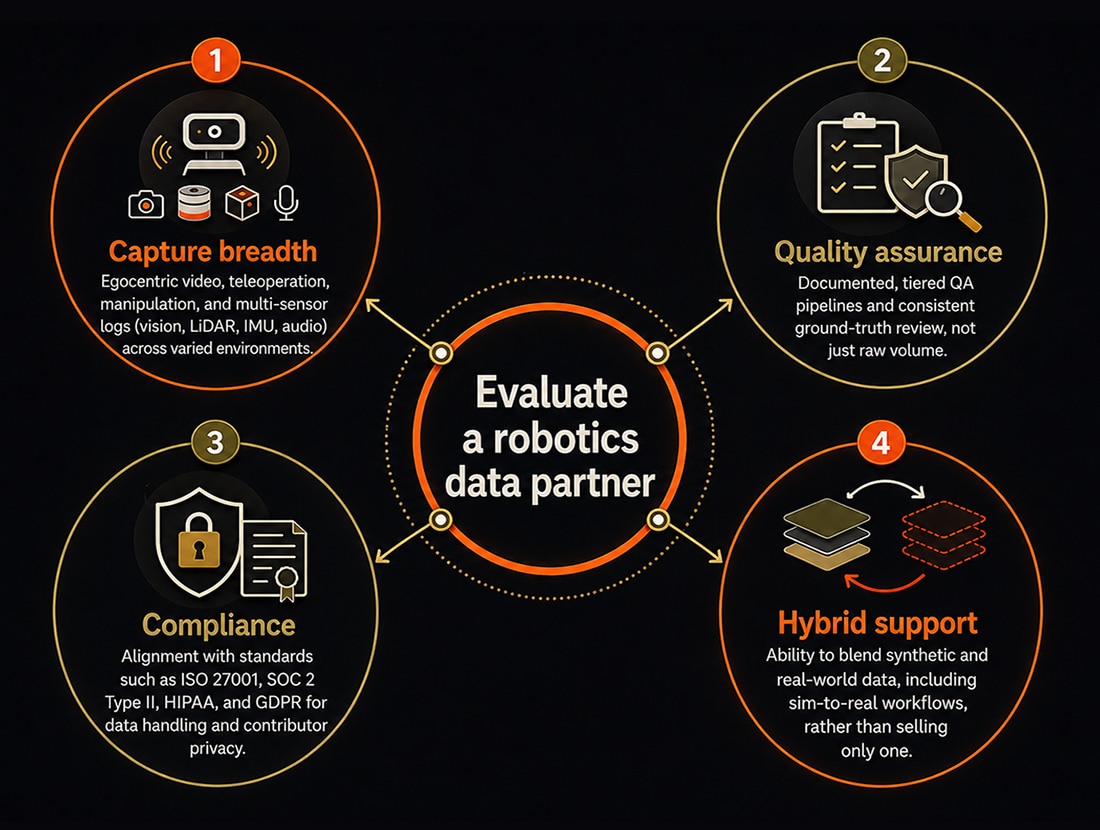
Оцініть партнера з роботизації даних за можливостями збору даних у реальному світі, охопленням варіантів реалізації, забезпеченням якості та відповідністю вимогам, а не лише за ціною. Оскільки збір даних у реальному світі стосується чутливих середовищ та людей, безпека та управління мають таке ж значення, як і точність маркування.
- Широкий охоплення: егоцентричне відео, телеоперація, маніпуляції та багатосенсорні записи (зорове зйомка, LiDAR, IMU, аудіо) у різних середовищах.
- Забезпечення якості: задокументовані, багаторівневі канали контролю якості та послідовний огляд достовірних даних, а не лише первинних обсягів.
- Відповідність: відповідність таким стандартам, як ISO 27001, SOC 2 Type II, HIPAA та GDPR щодо обробки даних та конфіденційності учасників.
- Гібридна підтримка: можливість поєднувати синтетичні та реальні дані, включаючи робочі процеси, що відображають симуляцію та реальність, замість продажу лише одного продукту.
За кожним із цих критеріїв, сервіси фізичних даних на основі штучного інтелекту від Shaip створені для команд робототехніки та втіленого штучного інтелекту як комплексний партнер, що охоплює мультимодальний збір даних, складну VLA та анотацію дій, генерацію синтетичних даних, RLHF та оцінку в рамках однієї взаємодії. Shaip збирає дані з реальних середовищ, де моделі фактично функціонують — кухонь, складів, фабрик, вулиць та медичних закладів — через керовану глобальну мережу збору даних, а не відкритий краудсорсинг, з використанням стандартів ISO 27001, SOC 2 Type II, готових до HIPAA та узгоджених з GDPR елементів контролю.
Цей досвід проявляється у великих масштабах. В одній програмі з гуманоїдної робототехніки Шайп створив повну основу операцій з даними — налаштування сцени за допомогою QR-карт, відстеження за допомогою п'яти датчиків, модеровані репетиції та контроль якості, готовий до роботи з моделлю — щоб згенерувати 10 000 годин егоцентричних даних про рух у віртуальній реальності приблизно для 4,000 учасників та 100 завдань лише за 30 днів. Прочитайте повний тематичний аналіз , щоб побачити, як була структурована програма від налаштування до готової до розгортання доставки.